Visión 3D,Visión artificial,SLAM y TLS
Sistemas TLS vs SLAM – La precisión absoluta vs la productividad al máximo

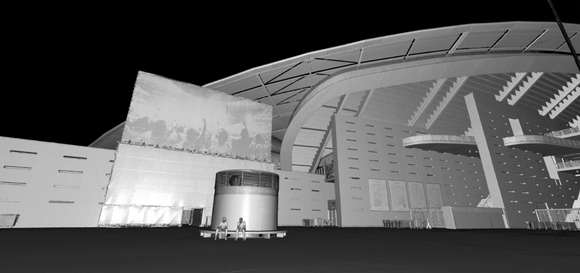
Después de numerosas conversaciones con nuestros clientes asesorándoles sobre cuál es el sistema LiDAR que mejor se ajustaba a sus necesidades, nos dispusimos a resolver esa duda de la manera más visual que se nos ocurrió. Comparar la tecnología TLS (Escaneo Laser Terrestre) contra la tecnología SLAM (Localización y Mapeo Simultaneo) utilizando sistemas de nuestros proveedores, RIEGL y CHCNAV.
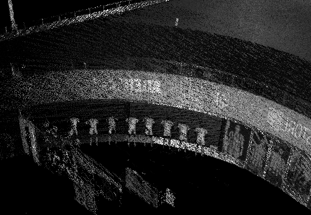
Para este experimento decidimos ir al Riyadh Air Metropolitano, estadio del Atlético de Madrid famoso por su gran vela posada sobre su estructura de cemento que sirve de techo para los espectadores. Esta localización es el lugar perfecto para poner al límite ambos sistemas.
Partiendo de la base que cada equipo está pensado para objetivos muy diferentes, creemos que una imagen vale más que mil palabras. Muchas veces pensamos que por que un sistema sea más caro es mejor, pero en este articulo veremos como para el mismo objetivo obtendremos resultados bastante distintos.
El sistema TLS es un equipo robusto, fabricado en aluminio y vidrio; montado sobre su trípode que hay que desplazar a cada una de las estaciones para iniciar el escaneo. En cambio, el sistema SLAM tiene un peso menor a dos kilos que puede ser llevado con una mano y el escaneo se hace caminando sin necesidad de detenerse en ningún momento. Al final el sistema TLS se centra sobre todo en la precisión milimétrica mientras que el SLAM tiene un enfoque más directo a la productividad y captación de la nube de puntos.
Nuestro objetivo era escanear la fachada del estadio con ambos sistemas. Haciendo un estudio del escaneo que queríamos hacer y la precisión que requeríamos, decidimos hacer una configuración estándar del LiDAR. Con el sistema TLS tardamos alrededor de 3 a 4 minutos por escaneo, teniendo que moverlo de una estación a otra, iniciar el escaneo, esperar a que se realizase el escaneo y moverse a la siguiente estación. En cambio, con el sistema SLAM tardamos alrededor de 45 minutos en dar la vuelta al estadio (1.5 km) ya que en ningún momento hace falta detener el escaneo y con posibilidad de sustitución en caliente se puede incrementar el tiempo de uso si dejar de escanear.
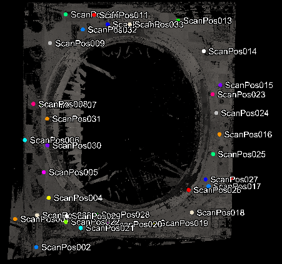
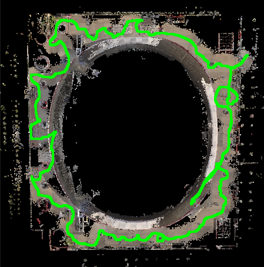
En estas dos fotos vemos como la manera de adquisición de ambos sistemas es completamente diferente. El sistema TLS requiere una planificación de donde deseas una agrupación mayor de estaciones para adquirir una mayor densidad de puntos o evitar obstáculos que pueden obstruir la trayectoria del propio laser para no tener sombras en el escaneo. En cambio, el sistema SLAM es más libre, permitiéndote llegar a lugares más complejos con mayor facilidad.
Al final esta facilidad que obtenemos en la adquisición con la nube de puntos del SLAM nos perjudica después en la potencia del propio laser. La potencia va a afectar sobre todo en la distancia a la que podremos llegar y la cantidad de rebotes que podemos obtener. Esto se debe a que con cada rebote el láser pierde energía, por eso si un láser es más potente será capaz de rebotar en más superficies haciendo un escaneo más completo. Estos rebotes son muy útiles para escanear vegetación, sobre todo por las hojas ya que obtendremos arboles más poblados. Si los comparamos también con su distancia máxima, un sistema TLS puede ser capaz de llegar a unos 800 metros mientras que un sistema SLAM le costará llegar a 300 metros y con una configuración muy específica. Es por eso por lo que los sistemas TLS se usan más en exteriores para topología en canteras o en obras, mientras que un SLAM destaca más en áreas urbanas más complejas de acceder o en interiores pequeños.
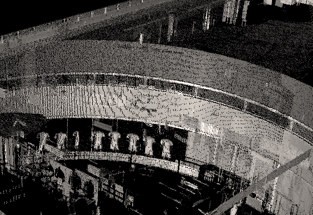
Como podemos ver por estas dos imágenes, el TLS es capaz de adquirir una imagen más detallada del interior de la tienda con una mayor densidad de puntos en comparación con el escaneo del SLAM. Todos los puntos que se han obtenido dentro de la tienda han sido por los que han entrado a través de la ventana, siendo un claro ejemplo de la potencia de rebotes de cada sistema.
De momento solo hemos hablado de potencia bruta, pero sin precisión no hacemos nada. Como hemos dicho antes, el sistema TLS esta más enfocado a la precisión milimétrica siendo capaz de captar detalles de hasta 1 mm. Mientras que un sistema SLAM puede estar con una precisión de detalle entre 0,5 a 1,5 cm de detalle. Hicimos varias pruebas para ver la precisión de cada sistema y hacer una comparación más objetiva.
La primera fue distancia entre puntos. Escogimos una región donde la densidad de puntos era bastante alta con una superficie plana para que la comparativa fuese justa.
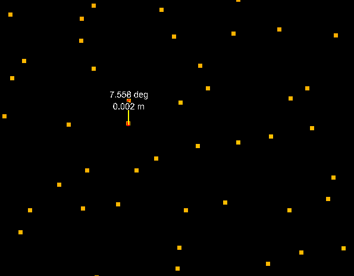
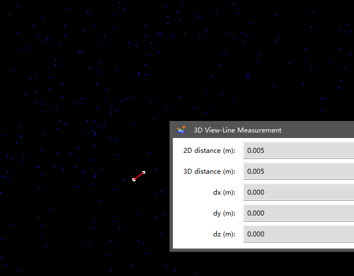
Como podemos ver, los puntos no están en una cuadricula perfecta ya que la superficie tenía rugosidad. Si cogiendo una distancia media entre todas podemos ver como de preciso es un TLS, con capacidad de tener detalles milimétricos, mientras que el SLAM a veces tiene distancias de milímetros y otras considerablemente mayores. Pero estas imágenes al final no dejan de ser números y puntos. ¿Qué pasa si lo llevamos a la vida real?
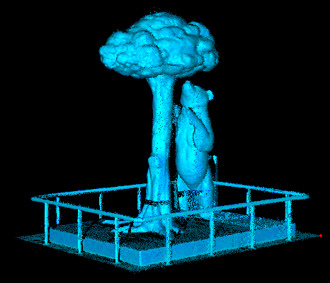
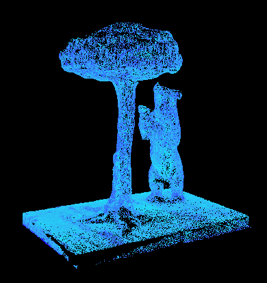
Creo que muchos de nosotros reconocemos la figura madrileña tan famosa del Oso y el Madroño, pero seguro que todos podemos estar de acuerdo que una es más fácil de reconocer que la otra. Al final con el TLS somos capaces de adquirir detalles con una precisión superior a un sistema SLAM. De todas formas, para un mapeo de una zona extensa o con un escaneo rápido, la nube de puntos que genera el SLAM es más que suficiente para comprobar espacio libre y ajuste entre sí. Y no, no necesitas un sistema TLS para imprimir el oso y el madroño en tu impresora 3D.
Aquí me gustaría hacer un pequeño inciso para comentar lo que hablábamos antes de las sombras y asegurarse que no hay obstáculos que obstruyan la trayectoria del LiDAR. Como podemos ver en la nube de puntos del TLS, las piernas del Oso y la base del árbol tienen una sombra que está generada por la valla que rodea a la estatua. En cambio, con el SLAM, como hace un escaneo continuo desde varias perspectivas, no obtenemos esa sombra. Esto es algo para tener en cuenta cuando escaneamos con un TLS de asegurarnos de tomar varias perspectivas para que esto no ocurra.
Siguiendo con el tema de precisión, está muy bien cuando tienes el objeto cerca. Pero, qué pasa cuando estas a una gran distancia. Pues esto también lo hemos probado. Con el TLS obtuvimos una nube de puntos de un edificio que estaba a una distancia de 350 metros. A esta distancia obtuvimos una precisión entre 2 y 4 cm de distancia entre puntos.
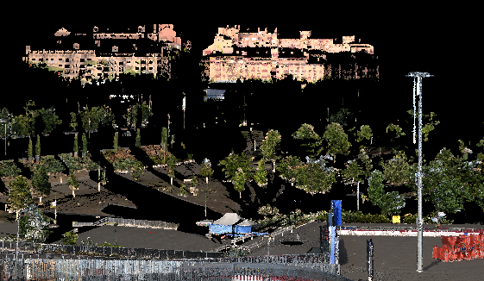
La razón por la que tenemos menos precisión a mayor distancia es por la precisión angular. Esto se debe a la propia construcción del LiDAR, cualquier pequeño error que pueda tener el láser a la salida se va a incrementar cuanto más lejos viaje. Como podemos ver aquí es donde el SLAM pierde un poco ya que no fuimos capaces de captar ningún edificio de alrededor con nuestra configuración. Mientras que con un set up de escaneo normal del TLS, fuimos capaces de escanear estos edificios sin necesidad de hacer cambios en la configuración.
Todas estas fotos han sido adquiridas gracias a los softwares respectivos de cada sistema para el post-procesado de los datos.
Para el sistema TLS utilizamos el software nativo de RIEGL, el RiSCAN PRO. Este sistema te permite cambiar, ajustar y calibrar como deseas que se vea la imagen, desde reflectancia hasta número máximo de rebotes. Todo esto además con un asistente bastante intuitivo de usar. Las estaciones además se geolocalizan solas entre sí gracias a los boxels. Los boxels son cajas que genera el software para ver características parecidas entre la nube de puntos y solapar la información para saber que dos imágenes están juntas. De esa forma tenemos un escaneo completo 3D a pesar de haber hecho más de 30 escaneos individuales. Luego dentro del software somos capaces de analizar todo, incluso eliminar puntos no deseados como gente que pueda aparecer moviéndose y no beneficien al escaneo.
En cambio, el software para el SLAM es el CoPre, muy parecido a RiSCAN PRO, pero menos potente a la hora de cambiar parámetros de los datos. Aun así, este software te permite medir densidad, distancias, crear secciones, ajustar puntos y hacer pruebas como se pueden hacer en RiSCAN PRO y hemos demostrado anteriormente.
Algo para tener en cuenta con estos softwares es el ordenador que requerimos. Nosotros hemos utilizado un PC con un i7 para CPU, una 4060 como GPU y 16 GB de RAM. Esto nos proporciona la suficiente potencia para poder trabajar, pero es algo para tener en cuenta cuando se trabaja con procesados de este tipo.
Algo muy potente que nos permiten hacer estos dos sistemas es la geolocalización por satélite de los escaneos. Aunque si solo nos apoyamos en los satélites, la exactitud que obtendríamos seria alrededor de 1 metro en cualquier dirección. Es por eso por lo que utilizamos correcciones RTK (Real Time Kinematic) o PPK (Post-Processing Kinematic). La única diferencia entre estas dos correcciones es que unas se realiza durante el escaneo mientras que las otras se realizan después con el ordenador. Cuando nos apoyamos en las constelaciones satelitales, estaciones totales (localizaciones donde se conoce con exactitud sus coordenadas) y puntos de control, somos capaces de adquirir la corrección para mejorar la exactitud del sistema al máximo.
Teniendo en cuenta todo esto, con el sistema TLS somos capaces de adquirir una exactitud de unos 5 mm con respecto a su posición real. Con el SLAM la exactitud baja hasta 3 cm. Esto se debe a que el TLS cuenta con una antena GPS bastante más potente que la del SLAM, haciendo que la señal para localizar el sistema sea más fuerte.
Esto es muy interesante ya que, si se está haciendo una obra, podemos construir un puente desde ambos lados y no tener miedo de que cuando lleguemos al centro no encajen las carreteras.
Finalmente, para terminar con el sermón, creo que la IMU (Unidad de Medida Inercial) es algo bastante común en sistemas aéreos pero que en aplicaciones terrestres es algo que se desconoce. Lo que nos permite este sistema es medir como esta posicionado un sensor, obteniendo sobre todo comodidad de uso. Si no fuese por esto, el SLAM sería imposible que funcionase bien, si lo pensamos bien, es un LiDAR “aéreo” y nosotros actuamos como el dron. Pero donde más ventajas ganamos es en el TLS, salvándonos de tener que nivelar el sistema cada vez que lo colocamos en una estación. Esto se debe a que la IMU captura los movimientos que sufre el sistema para saber exactamente como esta posicionado con respecto al plano, después mediante software es capaz de revertir el movimiento y tener el mismo nivelado en todas las estaciones. Esto ahorra cantidades de tiempo en la adquisición de datos con un sistema TLS y sobre todo con un SLAM.
A continuación, hemos recopilado un par de imágenes comparativas adicionales para que ver en más detalle las capacidades de cada sistema.
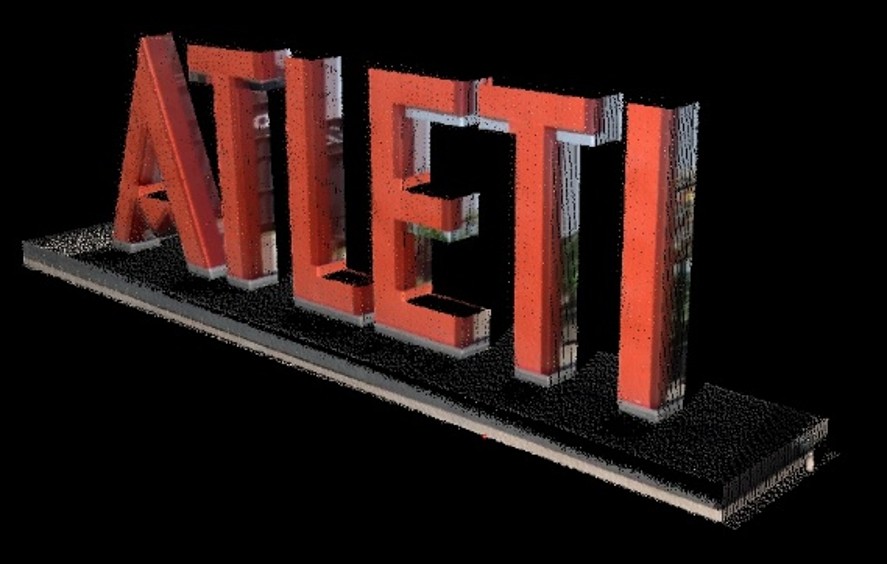
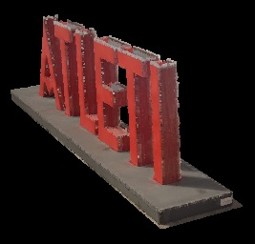
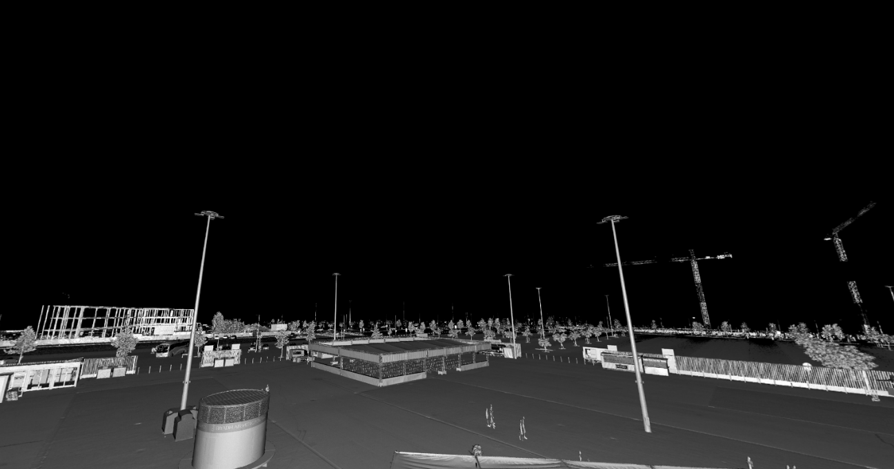
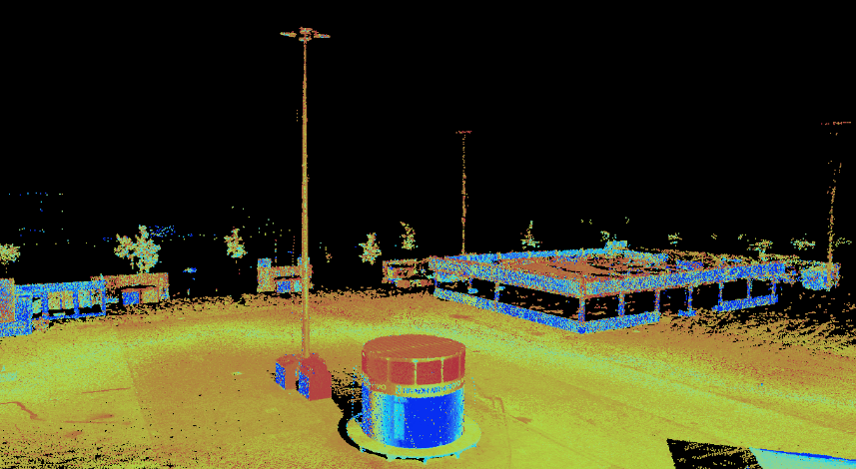
Aunque en este articulo hayamos descrito las mayores diferencias entre ambos sistemas, cada trabajo es diferente y requiere equipos especializados que mejor se adapten a las necesidades del proyecto. Desde Grupo Álava nos especializamos en el asesoramiento y distribución de sistemas LiDAR. Estudiaremos sus necesidades y les proporcionaremos el sistema que mejor se adapte a su caso de uso para que siempre cuente con el mejor sistema.